

Robot Süpürge Harita Karışması: Sensör Sorunlarına 5 Kesin Çözüm
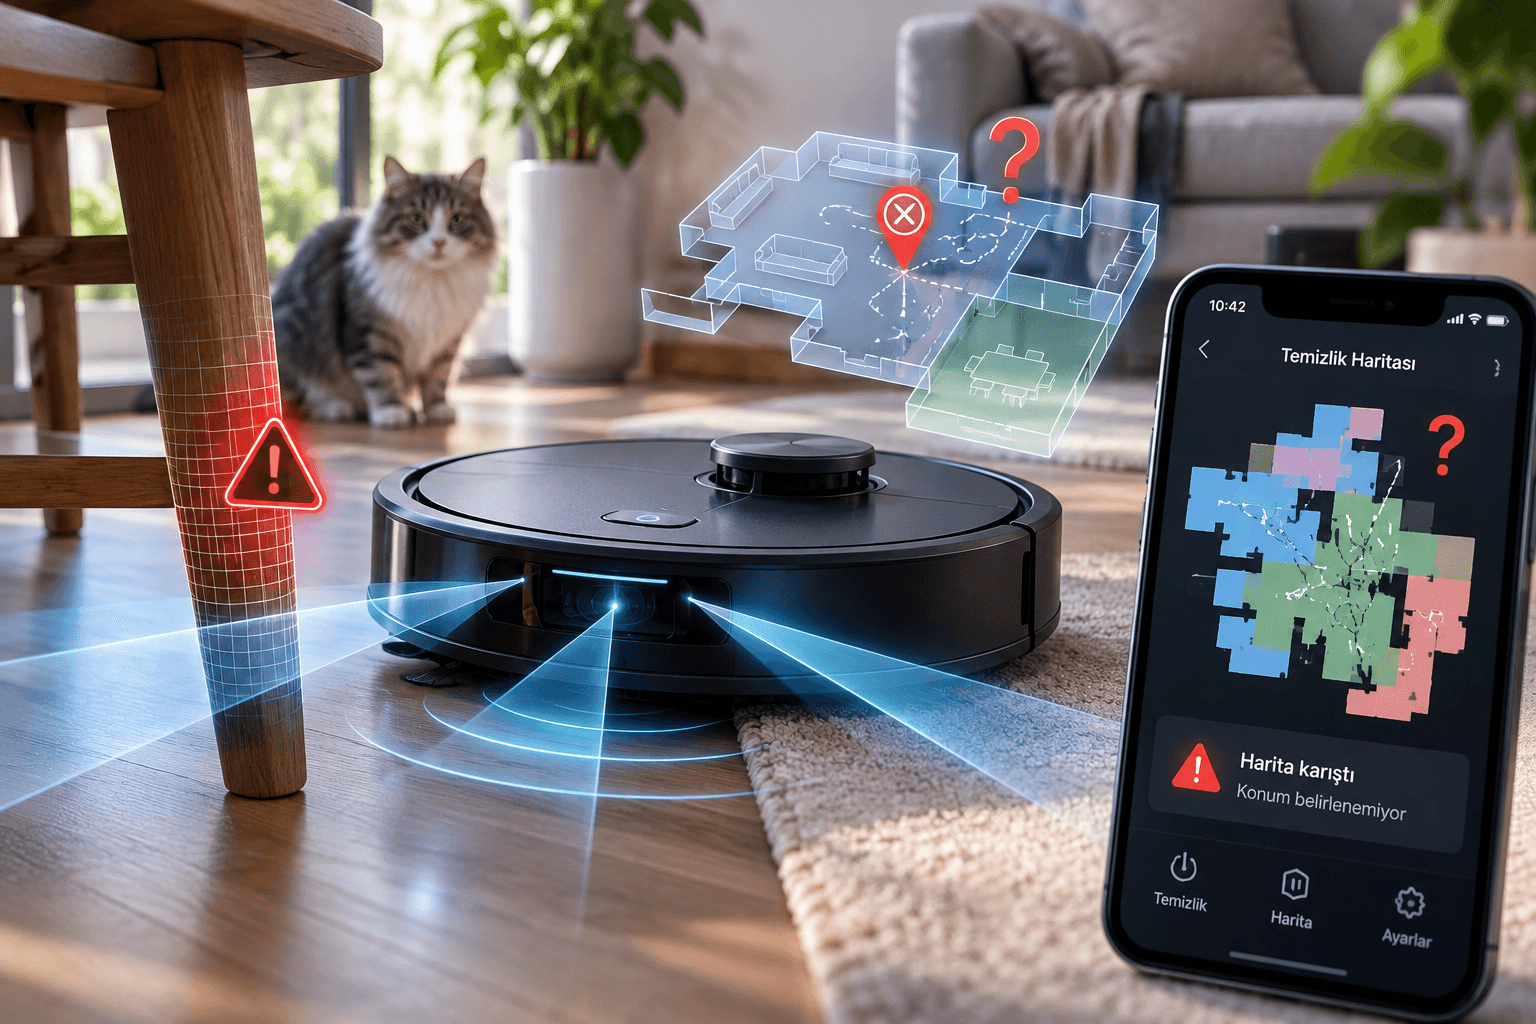
Eve yorgun argın geliyorsunuz, her yerin tertemiz olmasını umarken o manzarayla karşılaşıyorsunuz: Akıllı süpürgeniz şarj istasyonunu bulamamış, salonun ortasında pili bitmiş halde öylece yatıyor. Eğer siz de benim gibi evinizde akıllı temizlik asistanlarına güveniyorsanız, robot süpürge harita karışması sorununun ne kadar can sıkıcı olduğunu çok iyi biliyorsunuzdur.
Kendi evimde kullandığım Narwal Freo Z10 Ultra modelinde bile, çift RGB kamera ve gelişmiş yapay zeka sensörlerine rağmen zaman zaman "Ben neredeyim?" krizlerine şahit oldum. Mesela papağanım Rio'nun kafesinden düşen ufak bir oyuncak sensörün görüş açısını bozduğunda cihazın kafası inanılmaz karışabiliyor. Bazen bir robot süpürgenin harita algoritmasını anlamak, koca bir veri merkezini yönetmekten daha zor olabiliyor!
Bu rehberde, üreticilerin kullanım kılavuzlarına gizlediği teknik detayları, sensörlerin çalışma mantığını ve robot süpürge harita karışması sorununu kökten çözecek adımları kendi tecrübelerimle anlatacağım.
İçindekiler
Toggleİçindekiler
Robot Süpürgelerin Kafası Neden Karışır?
Piyasadaki üst düzey cihazlar temel olarak çevreyi algılamak için LiDAR (Light Detection and Ranging), yapılandırılmış ışık (3D Structured Light) ve kızılötesi (IR) düşme sensörleri kullanır. Cihaz taretinden (üstteki kule) odanın dört bir yanına görünmez lazer ışınları yollar ve bu ışınların çarpıp geri dönme süresini hesaplayarak odanın bir taslağını çıkarır.
Aynalar ve Yansıtıcı Yüzeylerin (Camların) LiDAR'a Etkisi
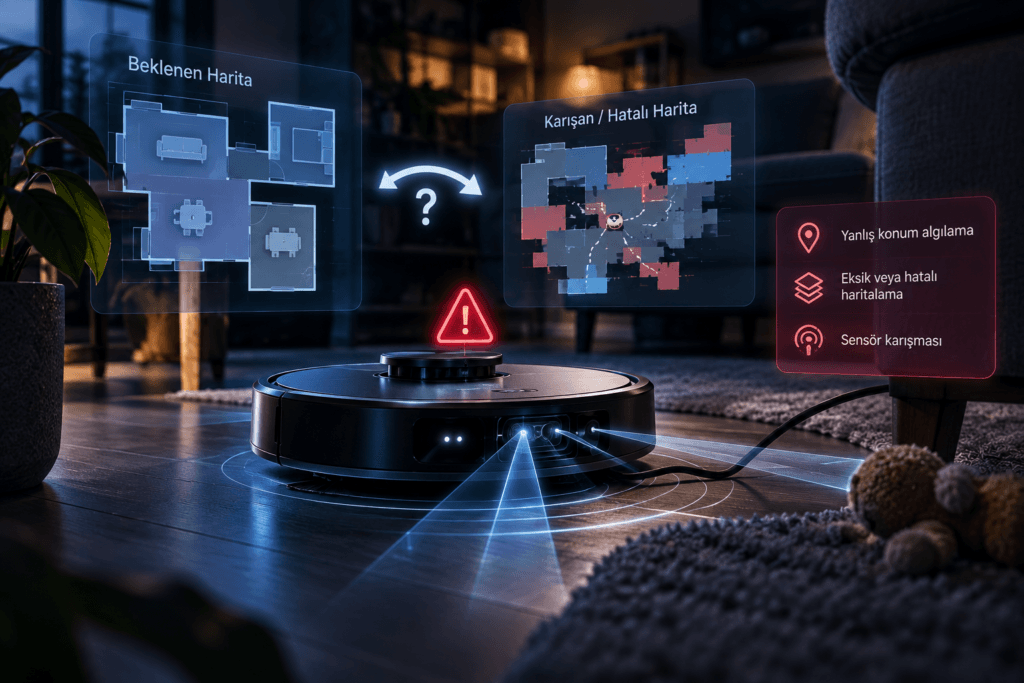
Lazer tabanlı haritalamanın en büyük düşmanı yansımadır. Eğer yatak odanızda yere kadar uzanan boy aynaları veya salonunuzda sürgülü cam kapılar varsa, LiDAR sensörü bu camlardan yansıyan ışını "burada devasa yeni bir oda var" şeklinde algılar. Uygulamaya girip haritaya baktığınızda evin sınırları dışında kalan "hayalet odalar" görmenizin temel sebebi budur.
Evcil Hayvanlar ve Dinamik Engeller
Benim evimde güneş conure cinsi papağanım Rio'nun kafesinin etrafı tam bir dinamik engel alanıdır. Düşen çekirdek kabukları, oyuncaklar veya evcil hayvanınızın hareketleri cihazın harita algoritmasını anlık olarak zorlar. Robot, haritayı her temizlikte güncellediği için (SLAM algoritması), sürekli yeri değişen eşyalar cihazın mevcut konumu ile hafızasındaki haritayı eşleştirememesine yol açar.
Harita ve Sensör Hataları Nasıl Çözülür? (Adım Adım)
Eğer uygulamanızda üst üste binmiş haritalar veya çapraz çizilmiş duvarlar görüyorsanız, panik yapıp hemen cihazı sıfırlamayın. Çoğu robot süpürge harita karışması durumu, basit fiziksel müdahalelerle çözülebilir.
Adım 1: Sensörlerin Doğru Temizlenmesi (Burası Kritik)
Kesinlikle ıslak mendil veya cam sil kullanmayın! Kimyasallar sensör camlarında matlaşmaya neden olur.
- LiDAR Kulesi: Kuru bir mikrofiber bezle kulenin etrafındaki pencereleri silin. İçine toz veya saç dolanmışsa hafifçe üfleyerek veya hava spreyi ile temizleyin.
- Düşme (Uçurum) Sensörleri: Cihazın altında bulunan 4 ila 6 adet siyah pencereli sensördür. Bunlar kirlenirse cihaz halının siyah desenlerini boşluk sanıp durabilir. Kuru pamuklu çubukla temizleyin.
- Duvar ve Çarpışma Sensörü: Ön tampondaki yatay pencerelerdir. Sıkışıp sıkışmadığını anlamak için tampona elinizle hafifçe bastırıp bırakın, yaylanması gerekir.
Adım 2: İstasyon (Dock) Konumlandırması
Eğer cihaz temizliği bitirip istasyonu bulamıyorsa, %90 ihtimalle şarj ünitesinin konumu yanlıştır. İstasyonun sağında ve solunda en az 50 cm, önünde ise 1.5 metre boşluk bırakın. Ayrıca istasyonu doğrudan güneş ışığı alan bir pencere karşısına koyarsanız, kızılötesi sinyaller güneş ışığıyla karışarak (sinyal paraziti) cihazın yönünü kaybetmesine sebep olur. IEEE standartlarında belirtilen kızılötesi spektrum çakışmaları tam olarak bu anlama gelir.
| Hata Türü | Olası Neden | Çözüm Yöntemi |
|---|---|---|
| Hayalet Odalar Oluşması | Aynalar ve cam kapılardan yansıyan lazerler. | Uygulamadan aynanın olduğu yere "Sanal Duvar" çekin. |
| Çapraz ve Kayık Harita | Çalışırken cihazın havaya kaldırılması veya tekerlek kayması. | Harita yönetimi menüsünden önceki sorunsuz haritayı "Geri Yükle" deyin. |
| Şarj İstasyonunu Bulamama | Dock sinyalinin kesilmesi (Önünde eşya olması). | İstasyon çevresindeki eşyaları kaldırıp istasyon lensini silin. |
3. Harita Geri Yükleme ve No-Go (Girilmez) Zone Ayarları
Bazen algoritma öyle bir bozulur ki cihaz salonu mutfakla birleşik algılar. Bu durumda cihazı fabrika ayarlarına döndürmek yerine uygulamanızın (Narwal, Roborock, Xiaomi vb.) Harita Yönetimi (Map Management) sekmesine girin.
Çoğu kaliteli uygulamanın bir harita yedeği (backup) bulunur. Bozuk haritayı silip yedeği yükleyin. Ayrıca az önce bahsettiğim ayna yansımalarını veya karmaşık kabloların olduğu çalışma masası altlarını "Girilmez Bölge (No-Go Zone)" veya "Sanal Duvar" olarak işaretleyin. Tıpkı web sunucularında kritik dosyalara erişim yetkilerini (permissions) kısıtladığımız gibi, süpürgenize de evdeki kritik alanlar için kısıtlamalar koymanız şarttır. Ayrıca ilk haritalama esnasında boy aynalarına ve yerden yükselen camlara dikkat ediniz.!
Sonuç Olarak
Modern teknoloji hayatımızı inanılmaz kolaylaştırıyor ama doğru yapılandırılmadığında bir o kadar da yorabiliyor. Tıpkı Narwal Freo Z10 Ultra yazımda belirttiğim gibi; sorun ne olursa olsun mantığını anladığınızda çözümü bulmak çok kolaydır.
Sizin de robot süpürgeniz haritayı birbirine kattıysa veya çözemediğiniz farklı bir sensör kalibrasyon sorunu yaşıyorsanız, yorumlarda buluşalım. Marka model belirterek yazarsanız, vaktim oldukça teknik açıdan çözüm üretmeye çalışırım. Şimdilik hatasız haritalar ve pırıl pırıl zeminler diliyorum!